Vektorrechnung: Unterschied zwischen den Versionen
(→Wie Vektoren zueinander stehen) |
(→Wie Vektoren zueinander stehen) |
||
| Zeile 197: | Zeile 197: | ||
||z.B. $\vec{v}=\left( \begin{array}{c} 2 \\ 3 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} 2 \\ 3 \end{array} \right)$ | ||z.B. $\vec{v}=\left( \begin{array}{c} 2 \\ 3 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} 2 \\ 3 \end{array} \right)$ | ||
|- | |- | ||
| − | ||parallel (gleiche Orientierung):<br />gleiche Richtung, gleiche Orientierung | + | ||parallel (gleiche Orientierung):<br />gleiche Richtung, gleiche Orientierung, unterschiedliche Länge |
| [[Datei:Vektorenlänge.png|none|250px]] | | [[Datei:Vektorenlänge.png|none|250px]] | ||
||$\exists k>0 : k \cdot \vec{v} = \vec{u} \ \ \Rightarrow \vec{v} \parallel \vec{u}$ | ||$\exists k>0 : k \cdot \vec{v} = \vec{u} \ \ \Rightarrow \vec{v} \parallel \vec{u}$ | ||
||z.B. $\vec{v}=\left( \begin{array}{c} 1 \\ 1 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} 2 \\ 2 \end{array} \right)$, $k=2$ | ||z.B. $\vec{v}=\left( \begin{array}{c} 1 \\ 1 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} 2 \\ 2 \end{array} \right)$, $k=2$ | ||
|- | |- | ||
| − | ||parallel (unterschiedliche Orientierung):<br /> | + | ||parallel (unterschiedliche Orientierung):<br /> |
| [[Datei:Vektororientierung1.png|none|250px]] | | [[Datei:Vektororientierung1.png|none|250px]] | ||
||z. B. $\vec{v}=\left( \begin{array}{c} 1 \\ 1 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} -1 \\ -1 \end{array} \right)$, $k=-1$<br /> | ||z. B. $\vec{v}=\left( \begin{array}{c} 1 \\ 1 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} -1 \\ -1 \end{array} \right)$, $k=-1$<br /> | ||
Version vom 21. Mai 2016, 01:42 Uhr
Koordinatensystem

Für die Vektorrechnung sind Koordinatensysteme essentiell. Im zweidimensionalen Raum besitzt ein Koordinatensystem 2 Achsen:
- die x-Achse (waagrecht) und
- die y-Achse (senkrecht)
Diese sind unendlich lang und Spannen die vier sogenannten Quadranten auf, die meist mit den römischen Ziffern I-IV beschriftet werden (gesprochen: Erster Quadrant, Zweiter Quadrant etc.). Die rechte Graphik zeigt die die Position der Quadranten. Dort, wo die 2 Achsen einander treffen, liegt der sog. Ursprung (kurz: $\vec{0}$); seine Koordinaten sind (0/0).
Was es außerdem noch zu beachten gibt, hast du vielleicht bereits selbst erkannt: An den gegenüberliegenden Seiten der x- und y-Achsen werden unterschiedliche Vorzeichen verwendet. So spricht man "links" des Ursprungs von der negativen, bzw. "rechts" des Ursprungs von der positiven x-Achse. Analog spricht man "oben" und "unten" von der positiven und negativen y-Achse.
Im dreidimensionalen Raum kommt eine dritte Achse - die z-Achse - dazu. Punkte und Vektoren besitzen dementsprechend dann auch 3 Koordinaten. Dies kann man bis ins n-dimensionale weiterführen.
Punkte
In ein Koordinatensystem lassen sich Punkte eintragen. Diese besitzen, entsprechend ihrer Lage, Koordinaten. Im obigen Bild z.B. haben wir die Punkte A und B, wobei sich A im ersten Quadranten befindet und B im vierten Quadranten. Man schreibt: A(2/3,5) B(1/-2).

|
Einen allgemeinen Punkt schreibt man an als $P(x_1/x_2/.../x_n)$ (im n-dimensionalen Raum $\mathbb{R^n}$) bzw. $P(x/y)$ (im 2-dimensionalen Raum $ \mathbb{R^2}$) oder $P(x/y/z)$ (im 3-dimensionalen Raum $\mathbb{R^3}$).
Punkte werden in der Regel mit Großbuchstaben bezeichnet. |

Koordinaten von Punkten lassen sich also ganz einfach ablesen. Die x/y-Koordinate entspricht dabei dem Abstand vom Ursprung zum Punkt in Richtung der jeweiligen Koordinatenachse. So erkennen wir im Bild rechts die folgenden Punkte:
- A(2/0)
- B(0/-2)
- C(-1/2)
Inhaltsverzeichnis
Definition & Darstellung von Vektoren
|
Ein Zahlenpaar $\vec{v}=\left( \begin{array}{c} x \\ y \end{array} \right) \in \mathbb{R^2}$ wird als Vektor aus $\mathbb{R^2}$ bezeichnet.
Analog bezeichnet man ein Zahlentripel $\vec{v}=\left( \begin{array}{c} x \\ y \\ z \end{array} \right) \in \mathbb{R^3}$ als Vektor aus $\mathbb{R^3}$ . |

Da sowohl die Rechenoperationen als auch die geometrischen Darstellungen leicht vom $\mathbb{R^2}$ in den $\mathbb{R^3}$ übertragen werden können, werden wir meistens nur die Vorgangsweise für Zahlenpaare aus dem $\mathbb{R^2}$ beschreiben.
Geometrische Darstellung von Vektoren
Es gibt zwei Möglichkeiten, wie wir einen Vektor $\vec{v}=\left( \begin{array}{c} a \\ b \end{array} \right) \ \in \mathbb{R^2}$ geometrisch darstellen können:
- Darstellung als Punkt: Dabei gibt a die x-Koordinate und b die y-Koordinate des Punktes an. Die Beschriftung erfolgt mit Großbuchstaben.
- Darstellung als Pfeil: Dabei gibt a die x-Richtung des Pfeils (wie weit zeigt der Pfeil nach links bzw. rechts) und b die y-Richtung des Pfeils (wie weit zeigt der Pfeil nach oben bzw. nach unten) an. Pfeile werden mit Kleinbuchstaben (oft mit Pfeil $\vec{v}$) beschriftet.
Die Darstellung als Punkt ist eindeutig! Einem Zahlenpaar (=Vektor) entspricht genau ein Punkt! Die Darstellung als Pfeil ist nicht eindeutig! Es gibt unendlich viele Pfeile, die denselben Vektor darstellen. Diese Pfeile sind aber alle parallel, gleich lang und gleich gerichtet.
Beispiel: Darstellung des Vektors $\vec{v}=\left( \begin{array}{c} 2 \\ 3 \end{array} \right)$
| Punktdarstellung des Vektors | Mögliche Pfeildarstellungen des Vektors |


Gegeben seien die Vektoren $\vec{a}=\left( \begin{array}{c} 3 \\ -4 \end{array} \right)$ und $\vec{b}=\left( \begin{array}{c} 0 \\ 5 \end{array} \right)$. Stelle $\vec{a}$ und $\vec{b}$ als Punkte und als Pfeile dar.

Anmerkungen:
- Für die Pfeildarstellungen gibt es mehrere (unendlich viele) Möglichkeiten. Der von dir gezeichnete Pfeil muss jedenfalls parallel, gleich gerichtet und gleich lang wie der abgebildete Pfeil sein!
- Aus "Bequemlichkeitsgründen" zeichnet man die Pfeile oft beginnend beim Ursprung ein:

Vektoren des $\mathbb{R^3}$ können auch auf diese zwei Arten dargestellt werden. Der einzige Unterschied dabei ist, dass die Punkte bzw. Pfeile im dreidimensionalen Raum liegen. Es gibt also noch eine dritte Richtung, die durch die z-Koordinate des Vektors angegeben wird.
Ortsvektoren
Der Ortsvektor von einem Punkt ist der Vektor, der vom Ursprung aus auf den Punkt zeigt. Die Koordinaten bleiben deshalb gleich, es ändert sich quasi nur die Schreibweise:
Sei $A(x_1/x_2/.../x_n)$ ein Punkt in der Dimension $n$, dann ist $\vec{0A} = \left( \begin{array}{c} x_1 \\ x_2 \\ ... \\ x_n \end{array} \right)$ dessen Ortsvektor.
Rechnen mit Vektoren
Addition und Subtraktion von Vektoren
|
Wenn du Vektoren addieren oder subtrahieren möchtest, musst du dazu die entsprechenden Koordinaten addieren: $\left( \begin{array}{c} x_1 \\ x_2 \\ ... \\ x_n \end{array} \right) \pm \left( \begin{array}{c} y_1 \\ y_2 \\ ... \\ y_n \end{array} \right) = \left( \begin{array}{c} x_1 \pm y_1 \\ x_2 \pm y_2 \\ ... \\ x_n \pm y_n \end{array} \right)$ |
Gegeben seien die beiden Vektoren $\vec{a}=\left( \begin{array}{c} 5 \\ 2 \end{array} \right)$ und $\vec{b}=\left( \begin{array}{c} 1 \\ -3 \end{array} \right)$. Berechne erst $\vec{a} + \vec{b}$, dann $\vec{a} - \vec{b}$ und zuletzt $\vec{b} - \vec{a}$!
$\vec{a} - \vec{b} = \left( \begin{array}{c} 5 \\ 2 \end{array} \right) - \left( \begin{array}{c} 1 \\ -3 \end{array} \right) = \left( \begin{array}{c} 5-1 \\ 2-(-3) \end{array} \right) = \left( \begin{array}{c} 4 \\ 5 \end{array} \right)$ $\vec{b} - \vec{a} = \left( \begin{array}{c} 1 \\ -3 \end{array} \right) - \left( \begin{array}{c} 5 \\ 2 \end{array} \right) = \left( \begin{array}{c} 1-5 \\ -3-2 \end{array} \right) = \left( \begin{array}{c} -4 \\ -5 \end{array} \right)$
Vektoren bestimmen: "Spitze minus Schaft" ("Ziel minus Start")
Zwischen 2 Punkten kann man nun einen Vektor definieren. Dabei gilt: Die "Spitze minus Schaft"-Regel
Im Bild rechts wollen wir den Vektor berechnen, der von A nach B geht, also den Vektor $\vec{AB}$. Der Punkt B(3/3,5) entspricht hierbei der Spitze, und der Punkt A(1/0,5) dem Schaft. Da das Rechnen mit Punkten allerdings keinen Sinn ergibt, rechnet man stattdessen mit deren Ortsvektoren (siehe oben).
Für unser Beispiel bedeutet das: $\vec{0B} - \vec{0A} = \left( \begin{array}{c} 3 \\ 3,5 \end{array} \right) - \left( \begin{array}{c} 1 \\ 0,5 \end{array} \right) = \left( \begin{array}{c} 3-1 \\ 3,5-3 \end{array} \right) = \left( \begin{array}{c} 2 \\ 3 \end{array} \right) = \vec{AB}$
Beachte außerdem:
- Man schreibt der Einfachheit halber oft nur $B-A$, obwohl eigentlich $\vec{0B} - \vec{0A}$ gemeint ist.
- Der Vektor $\vec{AB}$ zeigt in die entgegengesetzte Richtung von $\vec{BA}$. Das bedeutet, dass diese beiden Vektoren entgegengesetzte Vorzeichen haben: $\vec{AB} = - \vec{BA}$
Gegeben sind die Punkte A=(1/2); B=(-3/1); C=(-4,-1). Bilde die folgenden Verbindungsvektoren:
- $\vec{AB}$
- $\vec{BA}$
- $\vec{AC}$
- $\vec{BC}$
- $\vec{BA}=-\vec{AB}=\left( \begin{array}{c} 4 \\ 1 \end{array} \right)$
- $\vec{AC}=\left( \begin{array}{c} -4 \\ -1\end{array} \right) - \left( \begin{array}{c} 1 \\ 2 \end{array} \right)=\left( \begin{array}{c} -5 \\ -3\end{array} \right)$
- $\vec{BC}=\left( \begin{array}{c} -4 \\ -1\end{array} \right) - \left( \begin{array}{c} -3 \\ 1 \end{array} \right)=\left( \begin{array}{c} -7 \\ -2\end{array} \right)$
Tipps:
- Pass gut auf die Vorzeichen auf! Beim Subtrahieren von Vektoren passieren leider häufig Vorzeichenfehler! Sei deshalb besonders achtsam!
- Zeichne die Punkte in ein Koordinatensystem und zeichne die Verbindungsvektoren ein. Bei einfachen Koordinaten kannst du den Verbindungsvektor ohne Rechnung ablesen (Probiere es aus!).
Produkt eines Vektors mit einem Skalar
Wenn man einen Vektor $\vec{v}$ mit einer reellen Zahl $k$ , einem sogenannten "Skalar", multipliziert, werden dabei die einzelnen Koordinaten mit dem Skalar multipliziert:
$k \cdot \vec{v} = k \cdot \left( \begin{array}{c} x_1 \\ x_2 \\ ... \\ x_n \end{array} \right) = \left( \begin{array}{c} k \cdot x_1 \\ k \cdot x_2 \\ ... \\ k \cdot x_n \end{array} \right)$
Gegeben sei der Vektor $\vec{a}=\left( \begin{array}{c} 2 \\ -3 \end{array} \right)$. Multipliziere diesen einmal mit $2$ und einmal mit $-5$!
$(-5) \cdot \vec{a} = (-5) \cdot \left( \begin{array}{c} 2 \\ -3 \end{array} \right) = \left( \begin{array}{c} (-5) \cdot 2 \\ (-5) \cdot (-3) \end{array} \right) = \left( \begin{array}{c} -10 \\ 15 \end{array} \right)$
Geometrische Darstellung der Rechenoperationen
Geometrische Darstellung der Vektoraddition
Die Addition zweier Vektoren kann auf zwei verschiedene Arten geometrisch gedeutet werden. Wir illustrieren die beiden Möglichkeiten anhand des Beispiels $\left( \begin{array}{c} 1 \\ 2\end{array} \right) + \left( \begin{array}{c} 4 \\ 3 \end{array} \right)$
| Punkt + Pfeil - Darstellung: | Pfeil + Pfeil - Darstellung |
| An einen Punkt wird ein Pfeil angehängt. In unserem Beispiel wird an den Punkt (1/2) ein Pfeil mit der Richtung $\left( \begin{array}{c} 4 \\ 3 \end{array} \right)$ angehängt. Das Ergebnis der Addition ist der Punkt am Ende des Pfeils (5/5). | Zwei Pfeile werden aneinandergehängt. In unserem Beispiel wird also ein Pfeil mit der Richtung $\left( \begin{array}{c} 4 \\ 3 \end{array} \right)$ und ein Pfeil mit der Richtung $\left( \begin{array}{c} 1 \\ 2 \end{array} \right)$ aneinandergehängt. Das Ergebnis der Addition ist der entstehende Verbindungspfeil mit der Richtung $\left( \begin{array}{c} 5 \\ 5 \end{array} \right)$ |
 |
 |
| Anmerkung: Diese Darstellung ist hilfreich, wenn wir von einem Punkt ausgehen und zu einem neuen Punkt gelangen wollen. | Es spielt keine Rolle, in welcher Reihenfolge die Vektoren angehängt werden. Die Addition ist kommutativ! |
Geometrische Darstellung der Multiplikation mit einem Skalar
Eine Multiplikation eines Vektors mit einer reellen Zahl a (Skalar) entspricht einer Streckung (für |a|>1) bzw. einer Stauchung (für |a|<1) des zugehörigen Pfeiles. Ist das Vorzeichen des Skalars negativ, so dreht sich die Richtung des Pfeils in die entgegengesetzte Richtung.
Gegeben sei wiederum der Vektor $\vec{a}=\left( \begin{array}{c} 2 \\ -3 \end{array} \right)$. Stelle die Multiplikation mit $2$, mit $-5$ und mit $0.5$ graphisch dar!
- $2 \cdot \vec{a} = \left( \begin{array}{c} 4 \\ -6 \end{array} \right)$. Der Vektor $2\cdot \vec{a}$ hat die doppelte Länge und dieselbe Richtung wie $\vec{a}$
- $(-5) \cdot \vec{a} = \left( \begin{array}{c} -10 \\ 15 \end{array} \right)$. Der Vektor $(-5)\cdot \vec{a}$ ist fünfmal so lang wie $\vec{a}$ und zeigt in die entgegengesetzte Richtung wie $\vec{a}$
- $(0.5) \cdot \vec{a} = \left( \begin{array}{c} 1 \\ -1.5 \end{array} \right)$ Der Vektor $0.5\cdot \vec{a}$ ist halb so lang wie $\vec{a}$ und zeigt in dieselbe Richtung wie $\vec{a}$
Wie Vektoren zueinander stehen
Vektoren können unterschiedliche Richtungen haben, aber auch parallel zueinander oder gar identisch sein. Optisch lässt sich das oft sehr leicht erkennen. Die Lage von Vektoren zueinander kann auch rechnerisch überprüft werden.
|
Unter einem Vektor versteht man die Menge aller gleichlangen, gleichgerichteten und gleichorientierten Pfeile.
Der Start/Endpunkt spielen dabei keine Rolle! |
|
2 Vektoren stehen parallel zueinander, wenn ein Vektor als Vielfaches des anderen Vektors angeschrieben werden kann. Man sagt auch: Die Vektoren sind linear abhängig (linear abhängig zu sein bedeutet, dass ein Vektor als Vielfaches eines anderen Vektors dargestellt werden kann). |
Sehen wir uns die verschiedenen Fälle an:
| ident: gleiche Richtung, gleiche Orientierung, gleiche Länge |
 |
$\vec{v} = \vec{u} \Rightarrow \vec{v} \parallel \vec{u}$ | z.B. $\vec{v}=\left( \begin{array}{c} 2 \\ 3 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} 2 \\ 3 \end{array} \right)$ |
| parallel (gleiche Orientierung): gleiche Richtung, gleiche Orientierung, unterschiedliche Länge |
 |
$\exists k>0 : k \cdot \vec{v} = \vec{u} \ \ \Rightarrow \vec{v} \parallel \vec{u}$ | z.B. $\vec{v}=\left( \begin{array}{c} 1 \\ 1 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} 2 \\ 2 \end{array} \right)$, $k=2$ |
| parallel (unterschiedliche Orientierung): |
 |
z. B. $\vec{v}=\left( \begin{array}{c} 1 \\ 1 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} -1 \\ -1 \end{array} \right)$, $k=-1$ aber auch: | |
| linear unabhängig |  |
$\nexists k : k \cdot \vec{v} = \vec{u} \ \ \Rightarrow \vec{v} \nparallel \vec{u}$ | z.B. $\vec{v}=\left( \begin{array}{c} 1 \\ 1 \end{array} \right)$ und $\vec{u}=\left( \begin{array}{c} 1 \\ 2 \end{array} \right)$ |
für linear unabhängige Vektoren:
Sei $\vec{a}=\left( \begin{array}{c} 2 \\ 5 \end{array} \right)$ und $\vec{b}=\left( \begin{array}{c} 4 \\ 3 \end{array} \right)$.
Wenn es ein k gibt, sodass $k \cdot \vec{a} = \vec{b}$, dann sind die beiden Vektoren voneinander linear abhängig, und somit auch parallel zueinander.
Wir lösen dieses Problem mit Hilfe von 2 Gleichungen in einer Unbekannten:
$II: 5k = 3 \ \ \rightarrow k=\frac{3}{5}$
Aus der ersten Gleichung ergibt sich k=2, in der zweiten aber $k=\frac{3}{5}$. $k$ kann aber nicht beides sein, somit haben wir eine falsche Aussage erhalten. Daraus folgt, dass die beiden Vektoren linear unabhängig und somit nicht parallel zueinander sind.
Betrag und Einheitsvektor
Wie anfangs bereits erwähnt, besitzen Vektoren eine Länge, auch Betrag eines Vektors genannt. Dieser wird mit Hilfe des pythagoräischen Lehrsatzes wie folgt berechnet:
Sehen wir uns die Grafik rechts an, können wir mit dieser Formel die Länge des zweidimensionalen Vektors $\parallel \vec{v} \parallel$ berechnen:
Der Einheitsvektor $\vec{a_0}$ eines Vektors $\vec{a}$ ist ein zu $\vec{a}$ paralleler Vektor mit Länge 1. Rechnerisch erhält man $\vec{a_0}$, indem man $\vec{a}$ durch seine Länge dividiert. $$ \vec{a_0}
=\frac{\vec{a}}{\parallel \vec{a}\parallel}$
bzw.
$ \vec{a_0}=\frac{1}{\parallel\vec{a}\parallel}\cdot \vec{a}$
Daraus ergibt sich ein Vektor, der dieselbe Richtung des ursprünglichen Vektors hat, allerdings die Länge 1 besitzt.
{| border ="1" cellpadding="10"
|
{|
!| '''Merke'''
|-
| [[Datei:Rotes rufezeichen.png|center]]
|}
|Sei $\vec{v} = \left( \begin{array}{c} x_1 \\ x_2 \\ ... \\ x_n \end{array} \right)$ ein Vektor der Dimension $n$ und $\parallel \vec{v} \parallel$ sein Betrag, dann ist $\vec{v_0} = \frac{1}{\parallel \vec{v} \parallel} \cdot \vec{v} \ $ der Einheitsvektor zu $\vec{v}$.
|}
In unserem Beispiel würde das folgendes bedeuten:
[[Datei:Bsp.png|left]]
Bestimmen Sie den Einheitsvektor von $\vec{v}=\left( \begin{array}{c} 2 \\ 3 \end{array} \right)$ 2=
Bei einem Winkel von $\varphi = 90°$ erhalten wir $cos{\varphi} = 0$, was bedeutet, dass auch $\vec{a} \cdot \vec{b} = 0$. Daraus ergibt sich das Orthogonalitätskriterium. ====Orthogonalitätskriterium==== {| border ="1" cellpadding="10" | {| !| '''Merke''' |- | [[Datei:Rotes rufezeichen.png|center]] |} |Ergibt das Skalarprodukt zweier Vektoren $0$, so stehen diese zwei Vektoren normal zueinander (und umgekehrt!)$$\vec{a} \cdot \vec{b} \ = \ 0 \ \Leftrightarrow \ \vec{a} \bot \vec{b}$$ |} Das ist nicht überraschend, denn multipliziert man einen Vektor $\vec{v}=\left( \begin{array}{c} x \\ y \end{array} \right)$ mit seinem Normalvektor $\vec{n}=\left( \begin{array}{c} y \\ -x \end{array} \right)$ erhalten wir: $$\vec{v} \cdot \vec{n} = \left( \begin{array}{c} x \\ y \end{array} \right) \cdot \left( \begin{array}{c} y \\ -x \end{array} \right) = xy - yx = 0$$ ==Geraden== ===Darstellungsformen=== Geraden lassen sich in unterschiedlichen Formen darstellen. In der Vektorrechnung ist die Parameterdarstellung populär, da man dazu nur einen Punkt und Vektor kennen muss. Die Normalform allerdings hat den Vorteil, dass man den Normalvektor zur Geraden auf einen Blick ablesen kann. Je nachdem, was man mit der Gerade vorhat, können die verschiedenen Formen ineinander umgewandelt werden. ====Parameterdarstellung==== [[Datei:Parameterdarstellung.png|thumb|right|350px|Parameterdarstellung einer Geraden]]$$g: \vec{0X} = \vec{0P} + t \cdot \vec{a}$$
wobei * $X \in g$ ist ein '''beliebiger''' Punkt auf der unendlichen Geraden (steht für alle Punkte auf der Geraden) * $P \in g$ ist ein '''bekannter''' Punkt auf der Geraden * $t \in \mathbb{R}$ ist ein freier Parameter (in der Graphik rechts $\lambda$) * $\vec{a} \in \mathbb{R^2}$ ist ein Vektor parallel zur Geraden, der die Richtung dieser angibt ("Richtungsvektor")
Beachte, dass in der Parameterdarstellung keine Punkte, sondern Ortsvektoren verwendet werden! (Info zu Ortsvektoren findest du unter ''Grundlagen der Vektorrechnung''.)
Wenn man das weiß, kann man der Einfachheit halber die Gerade auch folgendermaßen beschreiben: $g: X = P + t \cdot \vec{a}$
Eine andere Schreibweise ist, die Koordinaten einzeln zu betrachten und 2 Gleichungen aufzustellen: $$g : \begin{cases} x = x_P + t \cdot x_a \\ y = y_P + t \cdot y_a \end{cases}$$ ====Normalvektorform==== Hierzu benötigt man einen Normalvektor des Richtungsvektors und multipliziert dann die Geradengleichung mit diesem Normalvektor. Da $\vec{a} \cdot \vec{n} = 0$, bleibt über: Sei $g: \vec{0X} = \vec{0P} + t \cdot \vec{a}$ eine Gerade in Parameterform, so ist
Sind uns 2 Geraden in '''Parameterdarstellung''' gegeben, betrachten wir zuerst ihre Richtungsvektoren.
Sind diese parallel zueinander, so sind auch die Geraden parallel zueinander. Nun bleibt noch die Frage offen, ob die Geraden ident sind. Dazu überprüfen wir einfach, ob der gegebene Punkt der einen Geraden auch auf der anderen Geraden liegt. Dazu Setzen wir den bekannten Punkt der einen Geraden für den unbekannten Punkt der anderen Geraden ein und erhalten 2 Gleichungen in einer Unbekannten (Parameter der zweiten Gerade). Erhalten wir nun für den Parameter zweimal dasselbe Ergebnis, so sind die 2 Geraden ident, erhalten wir unterschiedliche Ergebnisse, so sind sie nur parallel.
Sind die Richtungsvektoren nicht parallel zueinander, so sind es auch die 2 Geraden nicht, und wir können uns sicher sein, dass diese einen gemeinsamen Schnittpunkt besitzen. Doch wie erhalten wir den Schnittpunkt? Ganz einfach, indem wir die 2 Geraden schneiden. Dazu müssen wir sie gleichsetzen, und dann das dadurch erhaltene Gleichungssystem in 2 Unbekannten (die 2 Parameter) lösen. Wenn wir den Wert eines Parameters ausgerechnet haben, setzen wir ihn einfach in die entsprechende Geradengleichung ein und erhalten so den Schnittpunkt! Sind die 2 Geraden in der '''allgemeinen Geradenform''' gegeben, so haben wir bereits 2 Gleichungen gegeben, die wir nach x und y auflösen. Dieses x und y sind die Koordinaten des Schnittpunktes. Um das Schneiden von Geraden besser zu verstehen, schau dir das Lösen von [[ Gleichungssysteme (2.7.) |Gleichungssystemen]] genauer an, wirf einen Blick auf die Beispiele zum $\mathbb{R^2}$ unter dem Tab 'Beispiele', oder sieh dir dieses Video an:
3. Berechne $\parallel \vec{QS} \parallel$. |} In der Graphik rechts hätten wir z.B. die Angabe $g: X = \left( \begin{array}{c} 2 \\ 1 \end{array} \right) + \lambda \cdot \left( \begin{array}{c} 3 \\ 1 \end{array} \right)$ und $Q(3/4)$. Du kannst das zur Übung durchrechnen. ====Hesse'sche Abstandsformel==== Mithilfe dieser Formel kann man ebenfalls den Abstand $d(Q,g)$ zwischen Punkt $Q(x_Q/y_Q)$ und Gerade $g: X = P + t \cdot \vec{a}$ bestimmen.
$d(Q,g) = | \vec{PQ} \cdot \vec{n_0} | $,
wobei $\vec{n_0}$ der normierte (Länge 1) Normalvektor des Richtungsvektors $\vec{a}$ der Geraden $g$ ist. ====Spiegelung eines Punktes an einer Geraden==== [[Datei:Spiegeln.png|thumb|right|250px|Gespiegelter Punkt Q']]Gegeben sei ein Punkt $Q(x_Q/y_Q)$ und eine Gerade $g: X = P + t \cdot \vec{a}$. Es gilt den Punkt $Q$ an der Gerade $g$ zu spiegeln, und so den Punkt $Q'$ zu erhalten. Dazu befolgst du die Vorgehensweise von "Normalabstand Punkt - Gerade" bis du den Vektor $\vec{QS}$ erhältst, und trägst diesen vom Punkt $S$ ab, also:
$Q' = S + \vec{QS}$ =Im $\mathbb{R^3}$= ==Vektoren== ===Kreuzprodukt=== Im $\mathbb{R^3}$ gibt es neben dem Skalarprodukt, bei dem wir als Ergebnis ein Skalar erhalten, eine weitere Möglichkeit, zwei Vektoren miteinander zu multiplizieren: das sog. Kreuz- oder Vektorprodukt, bei dem wir als Ergebnis einen Vektor erhalten. {| border ="1" cellpadding="10" | {| !| '''Merke''' |- | [[Datei:Rotes rufezeichen.png|center]] |} |Seien $\vec{a}=\left( \begin{array}{c} x_a \\ y_a \\ z_a \end{array} \right)$ und $\vec{b}=\left( \begin{array}{c} x_b \\ y_b \\ z_b \end{array} \right)$ zwei Vektoren des $\mathbb{R^3}$, dann ist ihr Kreuzprodukt $$\vec{a} \times \vec{b} = \left( \begin{array}{c} x_a \\ y_a \\ z_a \end{array} \right) \times \left( \begin{array}{c} x_b \\ y_b \\ z_b \end{array} \right) = \left( \begin{array}{c} y_a \cdot z_b - z_a \cdot y_b \\ z_a \cdot x_b - x_a \cdot z_b \\ x_a \cdot y_b - y_a \cdot x_b \end{array} \right)$$ |} [[Datei:Bsp.png|left]]
Gegeben seien die Vektoren $\vec{a}=\left( \begin{array}{c} 1 \\ 2 \\ 3 \end{array} \right)$ und $\vec{b}=\left( \begin{array}{c} 5 \\ 4 \\ -3 \end{array} \right)$, gesucht ist ihr Kreuzprodukt.
2=$$\vec{a} \times \vec{b} = \left( \begin{array}{c} 1 \\ 2 \\ 3 \end{array} \right) \times \left( \begin{array}{c} 5 \\ 4 \\ -3 \end{array} \right) = \left( \begin{array}{c} 2 \cdot (-3) - 3 \cdot 4 \\ 3 \cdot 5 - 1 \cdot (-3) \\ 1 \cdot 4 - 2 \cdot 5 \end{array} \right) = \left( \begin{array}{c} (-6) - 12 \\ 15 - (-3) \\ 4 - 10 \end{array} \right) = \left( \begin{array}{c} -18 \\ 18 \\ -6 \end{array} \right)$$
{| border ="1" cellpadding="10" | {| !| '''Merke''' |- | [[Datei:Rotes rufezeichen.png|center]] |} |Die Länge $\parallel \vec{n} \parallel = \parallel \vec{a} \times \vec{b} \parallel$ des Normalvektors $\vec{n}$ zu den Vektoren $\vec{a}$ und $\vec{b}$ entspricht der Maßzahl des Flächeninhaltes des Parallelogramms, das $\vec{a}$ und $\vec{b}$ aufspannen (im Bild die gesamte grüne Fläche). Die Hälfte dieser Fläche entspricht der Fläche des aufgespannten Dreiecks. |} ===Skalarprodukt, Orthogonalitätskriterium, Winkel zwischen zwei Vektoren=== Diese drei Dinge "funktionieren" im $\mathbb{R^3}$ wie im $\mathbb{R^2}$. Also hier nur eine kurze Wiederholung:
'''Skalarprodukt'''
Seien $\vec{a}=\left( \begin{array}{c} x_a \\ y_a \\ z_a \end{array} \right)$ und $\vec{b}=\left( \begin{array}{c} x_b \\ y_b \\z_b \end{array} \right)$ zwei Vektoren, dann ist $$\vec{a} \cdot \vec{b} = \left( \begin{array}{c} x_a \\ y_a \\ z_a \end{array} \right) \cdot \left( \begin{array}{c} x_b \\ y_b \\ z_b \end{array} \right) = x_a \cdot x_b + y_a \cdot y_b + z_a \cdot z_b$$ gleich ihr Skalarprodukt.
'''Orthogonalitätskriterium'''
Ergibt das Skalarprodukt zweier Vektoren $0$, so stehen diese zwei Vektoren normal zueinander (und umgekehrt!) $$\vec{a} \cdot \vec{b} \ = \ 0 \ \Leftrightarrow \ \vec{a} \bot \vec{b}$$ Auch das gibt es im $\mathbb{R^3}$. Bedenke aber, dass es hier, anders als im $\mathbb{R^2}$, unendlich viele Normalvektoren auf einen Vektor gibt.
'''Winkel zwischen zwei Vektoren''' $$cos{\varphi} = \frac{\vec{a} \cdot \vec{b} }{\parallel \vec{a} \parallel \cdot \parallel \vec{b} \parallel} = \vec{a_0} \cdot \vec{b_0}$$ ==Geraden== ===Darstellungsformen=== ====Parameterdarstellung==== Die Parameterdarstellung im $\mathbb{R^3}$ sieht genauso aus wie im $\mathbb{R^2}$, einziger Unterschied ist, dass unsere Punkte und Vektoren hier jeweils 3 Koordinaten haben.$$g: X = P + t \cdot \vec{a}$$ bzw. $$g : \begin{cases} x = x_P + t \cdot x_a \\ y = y_P + t \cdot y_a \\ z = z_P + t \cdot z_a \end{cases}$$ Mehr Infos zu den einzelnen Komponenten findest du im Tab 'Im $\mathbb{R^2}$'. ====Parameterfreie Darstellungsform==== Diese besteht aus 2 Gleichungen und wir erhalten sie durch Eliminierung des Parameters. [[Datei:Bsp.png|left]]
Gegeben sei die Parameterform der Gerade $g: X = \left( \begin{array}{c} 2 \\ 0 \\ 1 \end{array} \right) + t \cdot \left( \begin{array}{c} 3 \\ -4 \\ 1 \end{array} \right)$. Zuerst schreiben wir das in die 3 Koordinatengleichungen um:
$$g : \begin{cases} x = 2 + 3t \\ y = 0 - 4t \\ z = 1 + t \end{cases}$$
2=Wir multiplizieren die erste Gleichung mit $4$ und die zweite Gleichung mit $3$ und addieren die beiden: $$+ \begin{cases} 4x = 8 + 12t \\ 3y = 0 - 12t \end{cases}$$ und erhalten so die Gleichung $4x + 3y = 8$.
Wir multiplizieren die dritte Gleichung mit $3$ und subtrahieren diese von der ersten Gleichung: $$- \begin{cases} x = 2 + 3t \\ 3z = 3 + 3t \end{cases}$$ und erhalten so die Gleichung $x - 3z = -1$.
Die parameterfreie Darstellung unserer Gerade lautet somit $$g : \begin{cases} 4x + 3y = 8 \\ x - 3z = -1 \end{cases}$$.
'''Fall 1a:''' Erhalten wir nun für den Parameter dreimal dasselbe Ergebnis, so sind die 2 Geraden '''ident''' (und parallel), da der überprüfte Punkt, und somit unendlich weitere, auf beiden Geraden liegen.
'''Fall 1b:''' Erhalten wir unterschiedliche Ergebnisse, so sind sie nur '''parallel''', da der überprüfte Punkt nicht, und somit auch kein anderer, auf beiden Geraden liegen. '''Fall 2: Die Vektoren sind nicht parallel:''' Nun gibt es nur noch zwei Möglichkeiten: Entweder die zwei Geraden haben einen gemeinsamen Punkt (Schnittpunkt), oder sie sind windschief.
Um das wiederum herauszufinden, setzt du die beiden Geraden gleich, d.h. du stellst ein lineares Gleichungssystem (LGS) mit drei Gleichungen und in drei Unbekannten auf, und versuchst, dieses zu lösen.
'''Fall 2a:''' Solltest du nun eine Lösung erhalten, d.h. du erhältst den Wert für den Parameter einer der zwei Geraden (und hast diesen Wert überprüft), so weißt du, dass die zwei Geraden einander '''schneiden'''. Den Schnittpunkt erhältst du jetzt, indem du den erhaltenen Wert für den Parameter in die entsprechende Geradengleichung einsetzt.
'''Fall 2b:''' Sollte dein LGS keine Lösung ergeben (also sich eine falsche Aussage oder ein Widerspruch ergeben, z.B. $2=13$, oder $t=4$ und $t=-1$), dann weißt du, dass deine beiden Geraden keinen Schnittpunkt haben und somit '''windschief''' sind. Zum besseren Verständnis siehst du dir am besten das folgende Video und die beiden folgenden Beispiele an.
Gegeben sind die beiden Geraden $g: X = \left( \begin{array}{c} 0 \\ -11 \\ -3 \end{array} \right) + s \cdot \left( \begin{array}{c} 1 \\ 2 \\ 1 \end{array} \right)$ und $h: X = \left( \begin{array}{c} 2 \\ 3 \\ -3 \end{array} \right) + t \cdot \left( \begin{array}{c} 1 \\ -3 \\ 2 \end{array} \right)$. Überprüfe deren gegenseitige Lage und gegebenenfalls ihren Schnittpunkt!
Wir subtrahieren $III$ von $I$: $- \begin{cases} &s &=& 2 + t \\ -3 + &s &=& -3 + 2t \end{cases} \ \rightarrow \ 3 = 5 - t \Rightarrow t = 2$
Wir überprüfen dieses Ergebnis für $t$, indem wir $t=2$ in alle 3 Gleichungen einsetzen. Wir sehen dann, dass wir überall dasselbe Ergebnis für $s$ erhalten, nämlich $s=4$. Daraus folgt, dass die Geraden einander '''schneiden'''. Setzen wir nun $t=2$ oder $s=4$ in die entsprechende Geradengleichung, so erhalten wir den Schnittpunkt $S(4/-3/1)$ der beiden Geraden.
Gegeben sind die beiden Geraden $g: X = \left( \begin{array}{c} 3 \\ -2 \\ 0 \end{array} \right) + s \cdot \left( \begin{array}{c} 2 \\ -2 \\ 1 \end{array} \right)$ und $h: X = \left( \begin{array}{c} 4 \\ 3 \\ 1 \end{array} \right) + t \cdot \left( \begin{array}{c} -1 \\ 0 \\ 1 \end{array} \right)$. Überprüfe deren gegenseitige Lage und ggf. ihren Schnittpunkt!
Aus der zweiten Gleichung lässt sich direkt berechnen, dass $s=- \frac{5}{2}$. Dies setzen wir nun in die erste und zweite Gleichung ein und erhalten einmal $3 - 5 = 4 - t \ \Rightarrow \ t=6$ und einmal $- \frac{5}{2} = 1 + t \ \Rightarrow \ t=- \frac{7}{2}$. Diese beiden Werte für $t$ sind offensichtlich voneinander unterschiedlich, daraus folgt, dass die beiden Geraden $g$ und $h$ '''windschief''' sind.
Gegeben seien die drei Punkte $A(1/1/1), B(-1/-4/2), C(0/3/-1)$. Gib die Ebene, die diese drei Punkte aufspannen, in Parameterform, Normalform und allgemeiner Ebenengleichung an!
Um auf die Normalform zu kommen, bestimmen wir als erstes den Normalvektor der Ebenen: $\vec{n} = \vec{AB} \times \vec{AC} = \left( \begin{array}{c} -2 \\ -5 \\ 1 \end{array} \right) \times \left( \begin{array}{c} -1 \\ 2 \\ -2 \end{array} \right) = \left( \begin{array}{c} (-5) \cdot (-2) - 1 \cdot 2 \\ 1 \cdot (-1) - (-2) \cdot (-2) \\ (-2) \cdot 2 - (-5) \cdot (-1) \end{array} \right) = \left( \begin{array}{c} 8 \\ -5 \\ -9 \end{array} \right)$.
Nun die Parametergleichung mit dem Normalvektor multiplizieren und wir erhalten auch die Normalform: $$\epsilon: \left( \begin{array}{c} 8 \\ -5 \\ -9 \end{array} \right) \cdot \left( \begin{array}{c} x \\ y \\ z \end{array} \right) = \left( \begin{array}{c} 8 \\ -5 \\ -9 \end{array} \right) \cdot \left( \begin{array}{c} 1 \\ 1 \\ 1 \end{array} \right)$$
Um nun noch die allg. Ebenenform zu erhalten, multipliziert man am einfachsten die Normalform aus und erhält: $$\epsilon: 8x - 5y -9z =-6$$
Aber auch die Elimination der Parameter soll hier gezeigt werden. Wir gehen aus von: $$\epsilon : \begin{cases} x = 1 - 2s - t \\ y = 1 - 5s + 2t \\ z = 1 + s - 2t\end{cases}$$ Addieren wir die y- und die z-Gleichung, können wir $t$ eliminieren: $+ \begin{cases} y = 1 - 5s + 2t \\ z = 1 + s - 2t \end{cases} \ \Rightarrow \ y + z = 2 - 4s$.
Wir können $t$ ebenfalls eliminieren, indem wir die y-Gleichung zum 2-fachen der x-Gleichung addieren: $+ \begin{cases} 2x = 2 - 4s - 2t \\ y = 1 - 5s + 2t \end{cases} \ \Rightarrow \ 2x + y = 3 -9s$.
Nun haben wir zwei Gleichungen, die nur mehr von $s$ abhängig sind. Um diesen Parameter nun auch noch zu eliminieren, multiplizieren wir die erste Gleichung mit $(-9)$ und die zweite mit $4$ und addieren diese, um nochmals auf die allg. Ebenengleichung zu kommen. $$+ \begin{cases} 8x + 4y = 12 - 36s \\ -9y - 9z = -18 + 36s \end{cases} \ \Rightarrow \ \epsilon: 8x - 5y -9z =-6$$
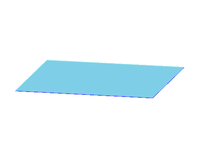 2 Ebenen sind ident
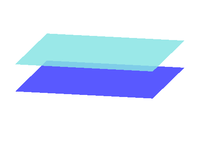 2 Ebenen sind parallel
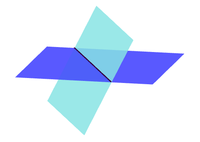 2 Ebenen schneiden einander in einer Geraden


'''Berechnen der Schnittgerade'''
Erkennt man durch Betrachtung der Normalvektoren zweier Ebenen, dass diese einander schneiden müssen, so kann man diese Schnittgerade berechnen. Dazu erstellt man aus den beiden Ebenengleichungen ein lineares Gleichungssystem in 3 Unbekannten. 2 Gleichungen - 3 Unbekannte: wir werden hier nicht für alle Unbekannten einen Zahlenwert erhalten, können aber 2 Unbekannte in Abhängigkeit der dritten darstellen. Diese dritte Unbekannte wird uns als Parameter für die Darstellung der Geraden dienen. Zur Veranschaulichung ein Beispiel: [[Datei:Bsp.png|left]]
Gegeben seien die beiden Ebenen $\epsilon _1 : x + y + z = 3$ und $\epsilon _2 : x - 3y + 2z = 1$. Wie wir weiter oben schon festgestellt haben, müssen diese Ebenen einander schneiden, da die beiden Noramlvektoren der Ebenen $\vec{n_1}=\left( \begin{array}{c} 1 \\ 1 \\ 1 \end{array} \right)$ und $\vec{n_2}=\left( \begin{array}{c} 1 \\ -3 \\ 2 \end{array} \right)$ linear unabhängig voneinander sind, also $\nexists \lambda \in \mathbb{R} : \vec{n_1} = \lambda \cdot \vec{n_2}$.
Wir wählen nun eine der Koordinaten als Parameter, z.B. $z=t$ und stellen das Gleichungssystem auf.
2=
$$\begin{align}I: \ &x&+&y&+&t&=&3 \\
II: \ &x&-&3y&+&2t&=&1
\end{align}$$
Wir subtrahieren $I-II$ und erhalten
$$4y - t = 2 \ \Rightarrow \ y = \frac{1}{2} + t \cdot \frac{1}{4}$$
Nun setzen wir unser erhaltenes $y$ in die erste Gleichung ein, um $x$ zu erhalten:
$$I: \ x + \frac{1}{2} + t \cdot \frac{1}{4} + t = 3 \ \Rightarrow \ x = \frac{5}{2} - t \cdot \frac{5}{4}$$
Somit haben wir alle Ausdrücke der Koordinaten gefunden ($z=t$ haben wir anfangs festgelegt) und können die Parameterdarstellung der Schnittgerade angeben:
$$g: X = \left( \begin{array}{c} \frac{5}{2} \\ \frac{1}{2} \\ 0 \end{array} \right) + t \cdot \left( \begin{array}{c} - \frac{5}{4} \\ \frac{1}{4} \\ 1 \end{array} \right)$$
 3 Ebenen sind ident
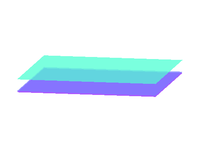 2 Ebenen sind ident, 1 parallel
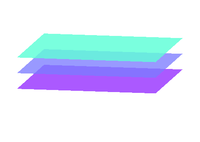 3 Ebenen sind parallel
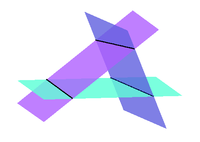 3 Ebenen schneiden einander in 3 Geraden
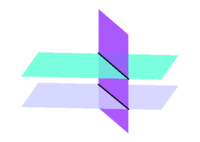 3 Ebenen schneiden einander in 2 Geraden (2 Ebenen parallel)
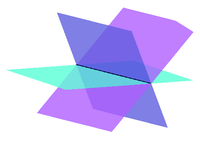 3 Ebenen schneiden einander in einer Gerade
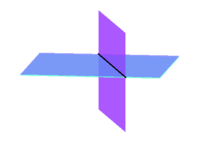 3 Ebenen schneiden einander in einer Gerade (2 Ebenen ident)
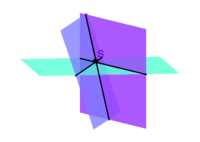 3 Ebenen schneiden einander in einem Punkt


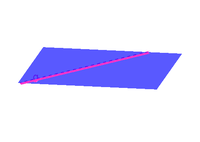 Gerade liegt auf der Ebene
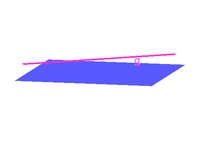 Gerade und Ebene sind parallel zueinander
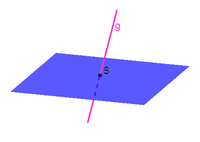 Gerade und Ebene schneiden einander (Schnittpunkt)


Wir erhalten dadurch ein Gleichungssystem oder eine einzelne Gleichung. Sei die Gerade gegeben als $g : \begin{cases} x = x_P + t \cdot x_a \\ y = y_P + t \cdot y_a \\ z = z_P + t \cdot z_a \end{cases}$ und die Ebene als $\epsilon : \begin{cases} x = x_Q + s \cdot x_b + u \cdot x_c \\ y = y_Q + s \cdot y_b + u \cdot y_c \\ z = z_Q + s \cdot z_b + u \cdot z_c \end{cases}$ (Parameterform) oder $\epsilon : ax + by + cz = d$ (allg. Ebenengleichung). Wir erhalten als Gleichungssystem durch Gleichsetzen der Gleichungen der Parameterformen: $$\begin{cases} x_P + t \cdot x_a = x_Q + s \cdot x_b + u \cdot x_c \\ y_P + t \cdot y_a = y_Q + s \cdot y_b + u \cdot y_c \\ z_P + t \cdot z_a = z_Q + s \cdot z_b + u \cdot z_c \end{cases}$$
Wir erhalten durch Einsetzen der Gerade in die Ebene (allg. Ebenengleichung): $$a \cdot (x_P + t \cdot x_a) + b \cdot (y_P + t \cdot y_a) + c \cdot (z_P + t \cdot z_a) = d$$ Ergibt sich hier eine wahre Aussage (z.B. $1=1$), also unendlich viele Lösungen, so liegt die Gerade in der Ebene.
Ergibt sich eine falsche Aussage (z.B. $1=2$), also keine Lösung, so schneiden die beiden Objekte einander nicht, also sie sind parallel.
Gibt es genau eine Lösung (z.B. $t=2$), so existiert genau ein gemeinsamer Punkt = Schnittpunkt. Diesen erhält man, indem man den ermittelten Wert für den Parameter $t$ der Geraden in die Geradengleichung einsetzt (oder, wenn die Ebene in Parameterform gegeben war, die beiden Werte für die Parameter $s$ und $u$ der Ebene in die Ebenengleichung einsetzt). Dazu 2 Beispiele, wobei wir im ersten mit der Ebene in Parameterform rechnen werden: [[Datei:Bsp.png|left]]
Gegeben seien die Gerade $g: X = \left( \begin{array}{c} 1 \\ -3 \\ 2 \end{array} \right) + t \cdot \left( \begin{array}{c} -1 \\ 0 \\ 2 \end{array} \right)$ und die Ebene $\epsilon : X = \left( \begin{array}{c} 4 \\ -1 \\ -3 \end{array} \right) + s \cdot \left( \begin{array}{c} 0 \\ 1 \\ 1 \end{array} \right) + u \cdot \left( \begin{array}{c} 2 \\ -1 \\ 0 \end{array} \right)$. Stellen wir nun also unser Gleichungssystem auf:
2=\begin{align}
I: \ & \ 1&-t&=&4& &+2u \\
II: \ &-3& &=&-1&+s&-u \\
III: \ & \ 2&+2t&=&-3&+s&
\end{align}
In der ersten Gleichung drücken wir $u$ in $t$ aus: $u = - \frac{3}{2} - t \cdot \frac{1}{2}$
In der zweiten Gleichung drücken wir $s$ in $u$ aus: $s = -2 + u$
Das $u$ von oben setzen wir nun hier ein und erhalten $s$ in Abhängigkeit von $t$: $s = - \frac{7}{2} - t \cdot \frac{1}{2}$.
Dieses $s$ setzen wir nun in die dritte Gleichung ein und wir erhalten: $2 + 2t = -3 - \frac{7}{2} - t \cdot \frac{1}{2}$ und in weiterer Folge $t = - \frac{17}{5}$.
Es ergibt sich also genau eine Lösung für das Gleichungssystem, was bedeutet, dass die Gerade und die Ebene einen gemeinsamen Schnittpunkt besitzen. Diesen erhalten wir, indem wir den errechneten Wert für $t$ in die Geradengleichung einsetzen (Man könnte natürlich auch noch die Werte für $s$ und $u$ berechnen, und diese in die Ebenengleichung einsetzen; zur Übung kannst du das gerne tun):
$$g: S = \left( \begin{array}{c} 1 \\ -3 \\ 2 \end{array} \right) - \frac{17}{5} \cdot \left( \begin{array}{c} -1 \\ 0 \\ 2 \end{array} \right) = \left( \begin{array}{c} \frac{23}{5} \\ -3 \\ - \frac{24}{5} \end{array} \right)$$
Gegeben seien die Gerade $g: X = \left( \begin{array}{c} 1 \\ -3 \\ 2 \end{array} \right) + t \cdot \left( \begin{array}{c} -1 \\ 0 \\ 2 \end{array} \right)$ und die Ebene $\epsilon : x + 2y - 2z = 8$. Wir setzen die Koordinatengleichungen der Gerade in die Normalform der Ebene:
2= $g$ in $\epsilon$: $$1 - t - 6 - 4 -4t =8$$
Wenn wir diese Gleichung lösen, erhalten wir, wie im ersten Bespiel, $t = - \frac{17}{5}$. Dies noch in die Geradengleichung einsetzen, und wir erhalten den Schnittpunkt.
2. $h: X = S + t \cdot \vec{h}$ $$\vec{AB} \times \vec{BC} = \left( \begin{array}{c} 4 \\ 0 \\ 0 \end{array} \right) \times \left( \begin{array}{c} 0 \\ 4 \\ 0 \end{array} \right) = \left( \begin{array}{c} 0 \\ 0 \\ 16 \end{array} \right) \ \parallel \ \left( \begin{array}{c} 0 \\ 0 \\ 1 \end{array} \right) = \vec{h}$$ $$h: X = \left( \begin{array}{c} 0 \\ 0 \\ 6 \end{array} \right) + t \cdot \left( \begin{array}{c} 0 \\ 0 \\ 1 \end{array} \right)$$
3. $G = \parallel \vec{AB} \times \vec{BC} \parallel = \parallel \left( \begin{array}{c} 0 \\ 0 \\ 16 \end{array} \right) \parallel = 16FE$
4. a) $g_{AS}: X = A + u \cdot \vec{AS}$ $$\vec{AS} = \left( \begin{array}{c} 2 \\ 2 \\ 5 \end{array} \right) \ \Rightarrow \ g_{AS}: X = \left( \begin{array}{c} -2 \\ -2 \\ 1 \end{array} \right) + u \cdot \left( \begin{array}{c} 2 \\ 2 \\ 5 \end{array} \right)$$ oder $$g_{AS}:\begin{cases} x = -2 + 2u \\ y = -2 + 2u \\ z = 1 + 5u \end{cases}$$ b) Parameter elimieren: $$x - y: x-y = 0$$ $$5x - 2z: 5x - 2z = -12$$ $$\Rightarrow g_{AS}:\begin{cases} x - y = 0 \\ 5x - 2z = -12 \end{cases}$$
5. $\measuredangle \vec{AS},\vec{AC} = \alpha = arccos{\frac{\vec{AS} \cdot \vec{AC}}{\parallel \vec{AS} \parallel \cdot \parallel \vec{AC} \parallel}} = arccos{\frac{\left( \begin{array}{c} 2 \\ 2 \\ 5 \end{array} \right) \cdot \left( \begin{array}{c} 4 \\ 4 \\ 0 \end{array} \right)}{\parallel \left( \begin{array}{c} 2 \\ 2 \\ 5 \end{array} \right) \parallel \cdot \parallel \left( \begin{array}{c} 4 \\ 4 \\ 0 \end{array} \right) \parallel}} = arccos{\frac{16}{\sqrt{33 \cdot 32}}} = 60,5°$
6. $g_{AS}$ und $h$ gleichsetzen: $$\begin{align} I: \ &-2&+&2u&=&0&& \\ II: \ &-2&+&2u&=&0&& \\ III: \ & \ \ 1&+&5u&=&6&+&t \end{align} \ \ \ \rightarrow u=1$$ $$g_{AS}: S = \left( \begin{array}{c} -2 \\ -2 \\ 1 \end{array} \right) + 1 \cdot \left( \begin{array}{c} 2 \\ 2 \\ 5 \end{array} \right) = \left( \begin{array}{c} 0 \\ 0 \\ 6 \end{array} \right)$$
7. a) $\epsilon: X = A + v \cdot \vec{AB} + w \cdot \vec{BC} \ \rightarrow \ \epsilon: X = \left( \begin{array}{c} -2 \\ -2 \\ 1 \end{array} \right) + v \cdot \left( \begin{array}{c} 4 \\ 0 \\ 0 \end{array} \right) + w \cdot \left( \begin{array}{c} 0 \\ 4 \\ 0 \end{array} \right)$
b) $\epsilon: \vec{n} \cdot \vec{X} = \vec{n} \cdot \vec{A} \ \rightarrow \ \epsilon: \left( \begin{array}{c} 0 \\ 0 \\ 1 \end{array} \right) \cdot \left( \begin{array}{c} x \\ y \\ z \end{array} \right) = \left( \begin{array}{c} 0 \\ 0 \\ 1 \end{array} \right) \cdot \left( \begin{array}{c} -2 \\ -2 \\ 1 \end{array} \right)$
c) $\epsilon: z = 1$
8. $h:\begin{cases} x=0 \\ y=0 \\ z=6+t \end{cases} \ \ \epsilon: z=1 \ \ \rightarrow \ 1 = 6 + t \ \Rightarrow \ t=-5$
$h: M = \left( \begin{array}{c} 0 \\ 0 \\ 6 \end{array} \right) -5 \cdot \left( \begin{array}{c} 0 \\ 0 \\ 1 \end{array} \right) = \left( \begin{array}{c} 0 \\ 0 \\ 1 \end{array} \right)$
Hier findest du Beispiele zu den behandelten Themen:
Grundlagen der Vektorrechnung
VektorrechnungGLBspAngabe.pdf
VektorrechnungGLBspLösung.pdf